En la clase del 07/01/2019, trabajamos las 2 horas clases en taller de mecánica para ir viendo los fallos del auto y corregirlos, y sumado a ello tomar su tiempo en una recta de 10 metros compitiendo contra otros carros. Ese día tuvimos un fallo ya que a mi compañero se le quedo el auto en su casa, sin embargo no nos quedamos sin hacer nada debido que nos pusimos en la escrito del archivo final. Si en la siguiente no llegamos a terminar el producto, tendremos problemas ya que se acerca la presentación final que probablemente sera el lunes de la siguiente semana, lo bueno, no es mucho lo que falta por hacer.
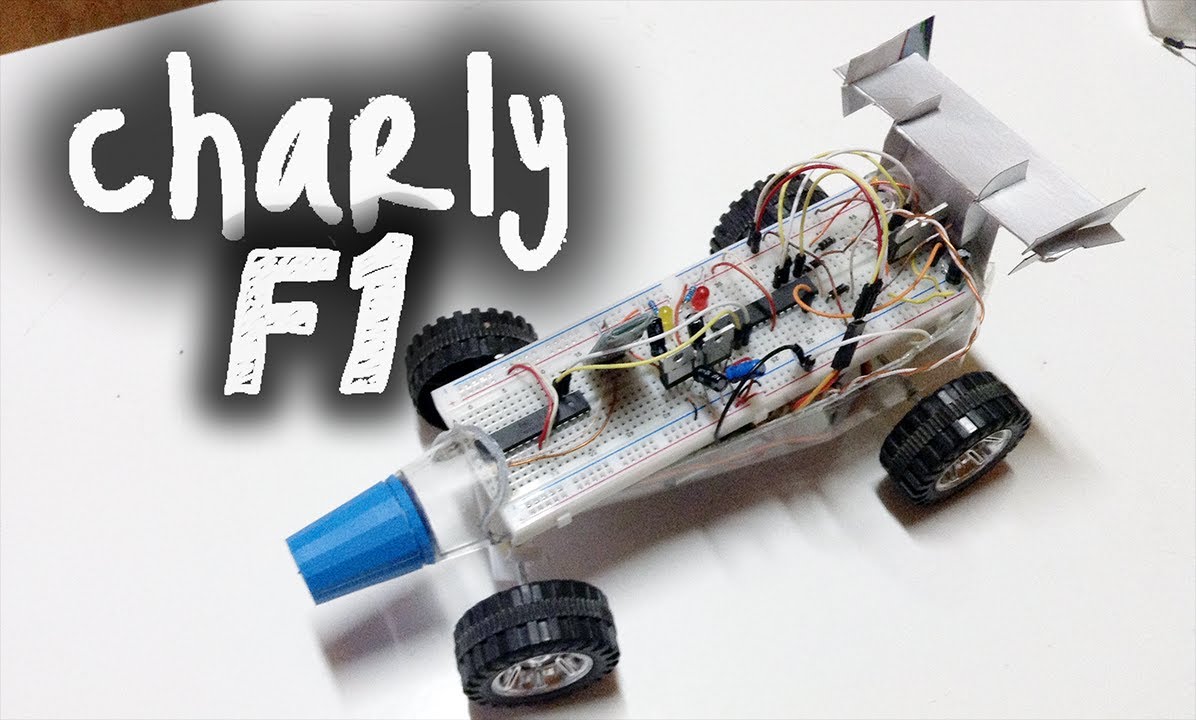
El proyecto que trata la ultima unidad es sobre un auto de carreras. Por medio de la utilización de diversos componentes, crearemos un pequeño carro a control remoto empleando una aplicación de celular. Entre los componentes a utilizar están el puente h, bluetooth, arduino, entre otros.
¿Que es un puente h?
Un puente h es un componente de electrónica que permite cambiar la polaridad de un motro reductor para de esta manera invertir el giro de su eje. Por medio de uno de los puertos mandara un voltaje a uno de los interruptores del motor para el cambio del giro.
¿Que es un modulo bluetooth hc-06?
El hc-06 es un modulo a conexión inalambrico por medio de bluetooth capaz de conectarse a otros dispositivos que tengan una compatibilidad con el mismo. El hc-06 mandara las señales receptadas por el mismo del control externo para que el arduino lo procese y de cierta instrucción a la demás parte del circuito eléctrico.
¿Que es un motor reductor?
Un motor reductor es un motor de giro en una sola dirección constante el cual permite realizar trabajas en donde se necesite una fuerza de giro rápida y potente. La potencia del mismo se vera afectada por el voltaje el cual se le aplique al motor integrado en el mismo.
Durante el la segunda unidad, pude aprender diversas habilidades que me ayudaran con proyectos futuros, como la organización y el análisis de las situaciones actuales. Mas enfocado a los perfiles IB puedo destacar pensador y reflexivo, ya que tuvimos junto con mi compañero de trabajo reflexionar las situaciones y los avances para poder elaborar planes para completar diligentemente el proyecto. En cuando a las habilidades están autogestion y colaboración, porque a la hora de fabricar los archivos, el producto y los circuitos nos estructuramos y trabajamos en equipo par el desarrollo de este segundo parcial.
Esta parcial según mi punto de vista inicio de manera mas apresurada, ya que se tardo mas el anterior proyecto en completarse, sin embargo se logro mantenerse el orden de manera mas efectiva. Así pudimos tener otro enfoque para realizar los proyectos de manera mas rápida y adaptarnos a la presión social y laboral.
El presente día 17/12/2018, se trabajo las 2 horas clase en el are de mecánica, en donde junto con mi compañero de trabajo empezamos la culminación del auto. El mismo se dio cuenta de que la conexión que fue terminada y comprobada el mismo día de hoy era espaciosa por lo que tendría que terminar la estructura del auto haciéndola un poco mas alta. Si ya terminamos el auto en esta semana, el archivo sera mas sencillo de hacer en una sola semana si nos esmeramos.
La fecha del 13/12/2018 trabajamos en la sala de mecánica con la construcción del proyecto, afinando detalles tales como algún funcionamiento, pero mas enfocado en la decoración del auto. Mi grupo paso un problema con la sección de circuitos y se tuvo que volver a realizarlos. El mismo día se termino los circuitos y solo falta la comprobación del mismo para incorporarlo a la estructura del auto. Una ves hecho eso, podremos centrarnos los mas posible en el archivo de informe final. Mi mayor duda es si administraremos correctamente nuestro tiempo para tenerlo completado para la fecha establecida.
En la clase del 10/12/2018, empezamos con la copletacion del archivo final del proyecto, donde se uniran todos los archivos del IB hechos y no hechos. Tendra 4 secciones para los respectivos informes que son:
La clase del 3/12/2018 realizamos el documento del Diagrama de Gantts. En el diagrama, tenemos que ordenar las actividades que hemos estado realizando a lo largo del proyecto, junto con las fechas, los encargados de realizar tal actividad, los materiales para completar la actividad y un espacio en donde se coloca cuando fue planificada elaborar la actividad y la fecha de realizacion.
En la clase pasada del 19/11/18, se dividió una hora para pasar en la sala de mecánica donde junto con mi compañero investigamos códigos con los cuales podamos basarnos para realizar nuestra programación para el carro. En la segunda hora vimos las exposiciones de mis compañeros que se quedaron en la hora anterior a preparar sus exposiciones sobre el puente H y el bluetooth.
Entre lo que pude escuchar sobre el bluetooth hc-06 es que se lo puede configurar para darle un nombre y cambiar la contraseña con comandos AT. En cambio con el puente H, logre captar que servia para cambiar la polaridad de los motores para que estos giraran de diferentes lados.
En la clase del 12/11/2018, continuamos con la construcción de planos para el auto de carreras a control remoto. Mi parte por hacer de plano es de parte electrónica, donde trace en que partes del auto y que componentes son los que vamos a usar entre los cuales se encuentran: Arduino, protoboard, cables, puente H, bluetooth, servomotores, etc.
Investigación: El Puente H
Un puente h es componente electrónico que permite cambiar la polaridad de un motor DC, haciendo lo girar en una dirección determinada. Cuando ciertos interruptores conectados al motor se encuentran cerrados y otros abiertos girara con eje a un determinado rumbo y si se cambia el orden de interruptores al contrario dará vueltas por un lado contrario.
Bibliografia:
Ingmecafenix(2017)¿Qué es un puente H? Recuperado el 13 de noviembre del 2017 en: http://www.ingmecafenix.com/electronica/puente-h-control-motores/
Hoy, 08/11/2018, fuimos la sala de mecánica para realizar las ideas de diseño. Mi compañero fue realizando sus planos para hacer el auto, mientras que yo iba quitando los componentes electrónicos de el anterior proyecto para poder usarlos en el carro. El tiempo para construir el auto de un máximo de 4 semanas así que debemos enfocarnos mas que en el anterior proyecto.
El día 05/11/2018 empezamos con el nuevo proyecto del segundo parcial. El tema principal es un auto de carreras que pueda controlarse automáticamente. El diseño que usaremos con mi compañero sera el de Speed Racer y usaremos palos de chuzo para juntar la llantas, entre otros materiales. Inicialmente pensamos en usar madera de balsa para la construcción, pero tiempo después decidimos que seria mas acertado usar legos para la construcción .
El dia de hoy no fue muy productivo que se diga, el presente 15/10/18 hubo minuto cívico que nos quito aproximadamente el 70% de la hora clase, por lo que no pudimos avanzar lo suficiente mas que solo lograr extender unos pocos cables. La buena noticia es que mi compañero encontró algunos materiales que nos podran servir para terminar de manera correcta la parte electrónica. La duda principal se llama tiempo y la el peligro es si nos apoyara.
Luego de desarmar las conexiones hechas en la protoboard, el 11/10/2018 traje desde mi casa 2 componentes ya en función para avanzar con los que me daban fallo. El tercer componente fue completado exitosa mente, no obstante al conectar el cuarto no funciono dado que parece ser que consume una cantidad considerable de energía. En cuanto a la maqueta, lo único que nos faltaría seria las conexiones y detalles minúsculos para que el proyecto este concluido. Nuestra dificultad principal fue el tiempo porque si no nos centramos y administramos los horarios no terminaremos.
El día de hoy,01/10/2018, estuvimos las 2 horas en la sala de mecánica, en donde terminamos los últimos detalles que necesitaríamos para la casa, entre ellos están terminar de pegar las paredes de la casa o en si la estructura ya en la base. Así mismo pusimos la decoración interna de la casa como camas, cocinas, televisor, etc. Sumado a lo anterior trabajamos en la conexión que por lo visto las luces y los cables hembra-hembra serian el fallo porque tienen ciertas falencias por lo que haré el código con la profesora para que lo supervise.
La pasada clase del 27/09/2018 pasamos la hora en la sala de informática, donde realizamos actividades como crear el archivo de evaluación y subirlo a la sección paginas, sin embargo en mi caso necesitábamos terminar las conexiones de la casa según como esta conectado y el código debería estar bien. El principal problema que tenemos en si seria eso ya que es lo que nos estanca para ya terminar el proyecto. Lo que pienso es que deberíamos apurar esa parte para que la ya lo tengamos y preocuparnos lo menor posible.
El 24/09/2018, trabajamos las 2 horas en la sala de mecánica, en donde avanzamos pintando la base de la maqueta que seria el piso de la casa de un tono café, mientras que las paredes que habían sido pintadas con spray color blanco, las volvimos a pintar solo que esta vez con acrílico blanco, para darle un acabado mejor. Mis compañeros de grupo se encargaron de esa parte, y al mismo tiempo pase con la miss Rosa Coello revisando la programación en la cual había un fallo que no me permitía controlar correctamente los 4 componentes. El problema parece que radicaba en que la placa arduino no tenia la potencia suficiente para lograr controlar los componentes; esa parte se la continuara el jueves en la sala de rebotica o informática.
Al código que ya se había hecho para la maqueta se nos pidió que se le agregara un componente electrónico mas, por lo que el día 20/09/2018 trabajamos en la sala de rebotica la configuración de del componente extra, el cual sera un servomotor que abrirá y cerrara la entrada del área donde se ubicara el automóvil.
Incluimos la parte de attach my servo para poder incluir las carpetas con las cuales me servirán al conectar el servo, a su vez añadimos el int de pulsador junto con el de pullup para cuando al aplastarlo pase cierta acción. Una nueva variable usamos que es la de flag, para que se pueda realizar la acción de aplastar el botón una vez se mueva 90° el servo y vuelva al aplastarlo de nuevo.
Después de la semana de exámenes y de vacaciones, retomamos la jornada educativa el 17/09/18 con las 2 horas en la sala de mecánica. Empezamos Colocando los pequeños detalles dentro de la casa domótica como electrodomésticos, hicimos pequeñas aperturas en el cartón que hará de techado para colocar los leds que simulen la iluminación de un hogar. En si las dificultades que tendremos sera la organización y la eficacia que le demos en avanzar al proyecto, puesto que como son los últimos detalles, nos podemos confiar y no terminarlo en el tiempo establecido. La duda principal que tengo seria si la organización que tenemos en estos momentos es la adecuada.
El pasado 20/08/18, pasamos las 2 horas clases en la sala de mecánica, pudiendo concentrarnos en lo que necesitamos completar para tener hecha la parte estructural. En lo que hicimos el día fue terminar las paredes de la casa y su coloreado que estaríamos próximo a pegarlos en la siguiente clase, colocamos el césped cintetico en las zonas verdes del proyecto, elaboramos algo de las vallas necesarias para el patio, entre otras actividades. Lo que a mi grupo de falta, es el techado de la casa que es necesario para colocar lo electrónico del hogar y terminar la piscina. El problema es que la presentación del producto esta demasiado cerca y no se si terminaremos a tiempo, hemos perdido horas de clases por motivos varios que nos ha quitado tiempo.
El 16/08/2018, empezamos a configurar nuestro sensor de movimiento empleando un sensor de ultrasonido, con ayuda de un vídeo hicimos las conexiones y la programación.
El vídeo ya tiene una programación creada la cual usamos para hacer nuestro detector.
Para profundizar más, escribiré sobre la configuración del modulo Hc-Sr04:
El sensor ultrasonido de aduino funciona por medio de pulsaciones que viajan a 1cm en 29.2 micro-segundos con la cual usando esta formula se halla la distancia.
El código que mi grupo usara este, que se encuentra en el vídeo:
const int trigPin = 9;
const int echoPin = 10;
const int buzzer = 11;
const int ledPin = 13;
// define variables
long duration;
int distance;
int safetyDistance;
void setup() {
pinMode(trigPin, OUTPUT); // Sets the trigPin as an Output
pinMode(echoPin, INPUT); // Sets the echoPin as an Input
pinMode(buzzer, OUTPUT);
pinMode(ledPin, OUTPUT);
Serial.begin(9600); // Starts the serial communication
}
void loop() {
// Aqui hace que el ultrasonido se prepare para enviar las pulsasiones
digitalWrite(trigPin, LOW);
delayMicroseconds(2);
// Prints the distance on the Serial Monitor
Serial.print("Distance: ");
Serial.println(distance);
}
Bibliografia:
Luis Llamas(2015)MEDIR DISTANCIA CON ARDUINO Y SENSOR DE ULTRASONIDOS HC-SR04. Recuperado en 20 de agosto del 2018 en: https://www.luisllamas.es/medir-distancia-con-arduino-y-sensor-de-ultrasonidos-hc-sr04/
El 09/08/2018, nos dirigimos a la sala de informática para realizar actividades de contingencia en donde investigamos componentes electrónicos, describimos lo dialogado por Kyle Villota, entre otras actividades.






 .


