jueves, 9 de agosto de 2018

Robotics Workshop

El pasado 06/08/2018, al colegio visito la persona que ingreso a un programa espacial de la NASA, Kyle Villota, el cual, compartio con la comunidad estudiantil de Copol su experiencia en el campo perteneciente de Alabama. Gracias a ganar concursos de robotica, fue invitado a el campo donde probo experiencias similares a los de astronautas, como una maquina para controlar el mareo, trajes espaciales, y la creacion de un modelo a escala pequeño de un cohete. Impluso a nosotros a tener un mejor enfoque hacia los programas espaciales, donde se forman grupos de trabajo con las mismas aflicciones y metas a conseguir, para el fue de las mejores expereriencias.
Segun mi punto de vista, la llegada de Kyle al colegio fue enriquecedora, puesto que nos mostro como los campos de la NASA y vivencas grupales, que creo que fue bien acojida por mis compañeros.
Resultado de imagen para kyle villota

lunes, 6 de agosto de 2018

Investigación de componentes electrónicos

Sensor Pir:
Imagen relacionadaEn un sensor de tipo pasivo, es decir que no emite energía, funciona por medio de un sensor piroelectrico el cual detecta los cambios inflarojos emitidos en un movimiento humano. Usando un lente fressel, la señal es dividida en varias zonas procesando la información para detectar la causa del movimiento. Entre los objetos en los que podemos encontrar un sensor pir se encuentran:
  • Sensores Antimascotas
  • Camaras de Seguridad
Zoom Informatica (xxxx) Como funciona sensor de movimiento pasivo pir. Recuperado el 06 de agosto del 2018 en: http://zoominformatica.com/blog/funciona-sensor-movimiento-pasivo-pir/

Sensor de Humedad: 
Resultado de imagen para sensor de humedadLos sensores de humedad se activan al recibir un cambio de la humedad ya sea a causa de factores químicos o físicos. A su vez, las corrientes de gas que s forman por causa de la condensación también es detectada por el sensor. La utilidad del mismo se demuestra en la etapa industrial, detectando las moléculas de agua de objetos que la humedad los puede afectar, y en los campos agrícolas tener una correcta humedad en el suelo es importante para la cosecha de ciertos alimentos.

SlideShare (2010) Sensores de Humedad. Recuperado el 06 de agosto del 2018 en: https://es.slideshare.net/EducaredColombia/sensores-de-humedad

LDR:
Resultado de imagen para ldrEl LDR (Ligth Dependent Resistor) es un tipo de resistencia que detecta el los cambios de luz, cuando hay una mayor intensidad de luz, este aumenta la resistencia y al haber menos la disminuye. En si funciona por medio de los electrones donde al haber una cantidad de luminosidad, estos se encuentran en movimiento no permitiendo un flujo, y cuando no hay luz, se quedan en  movimiento nulo permitiendo el flujo de la electricidad. Entre los usos están:

  • Alarmas
  • Camaras fotograficas
  • Alumbrado Publico
Ingenieria Mecafenix(2017) Sensor fotoelectrico-fotoresistencia. Recuperado el 06 de agosto del 2018 en: http://www.ingmecafenix.com/electronica/fotoresistencia/

Bluetooth HC-06:
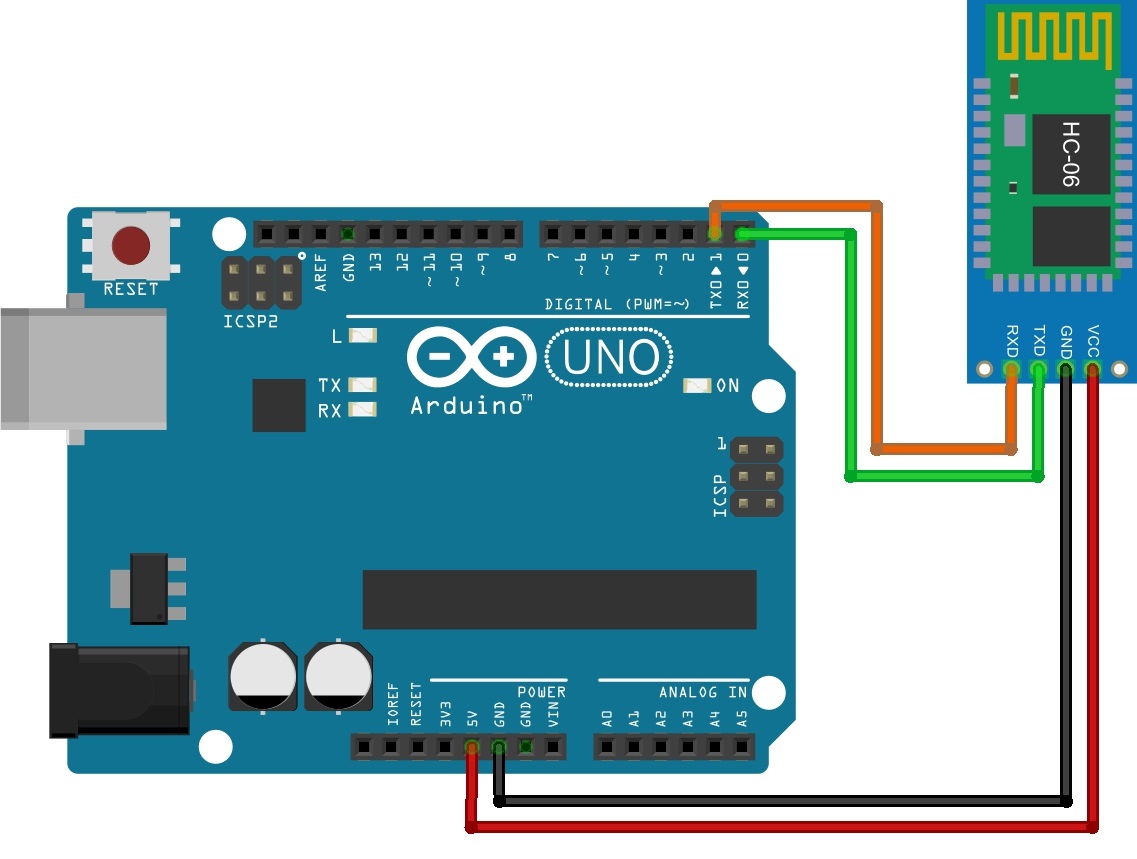
Resultado de imagen para hc-06 arduinoEl modulo bluetooth es un componente alambrico que nos permite la conexión y configuración de circuitos electrónicos por medio de un micro-controlador. Es ideal para arduino por el hecho de que se configura utilizando comandos AT, junto con una buena adaptación a una protoboard sirve como una excelente opción para proyectos. Entre las funcionalidades es el uso de un dispositivo móvil para que se envíen señales a bluetooth y este lo reciba enviando ciertos comandos a un micro controlador que los procesara.

Resultado de imagen para servomotorDinastia Tecnologia (xxxx) Modulo Bluetooth Hc-06. Recuperado el 06 de agosto del 2018 en: http://dinastiatecnologica.com/producto/modulo-bluetooth-hc-06/

Servomotor:
Es un dispositivo electromecánico que tiene un pequeño motor, engranajes y una tarjeta de control. Se puede controlar en giros de 180° y también en giros constantes de 360°, se usa mayormente en la mecánica, electrónica y modelismo por su gran precisión. Se envía normalmente un pulso de 50 Hz para modelar los giros del motor por medio de pulsaciones.

Ingeniería Mecafenix(2017) Servomotor ¿Que es y como funciona? Recuperado el 06 de agosto del 2018 en: http://www.ingmecafenix.com/electricidad-industrial/servomotor/

Motor reductor:  
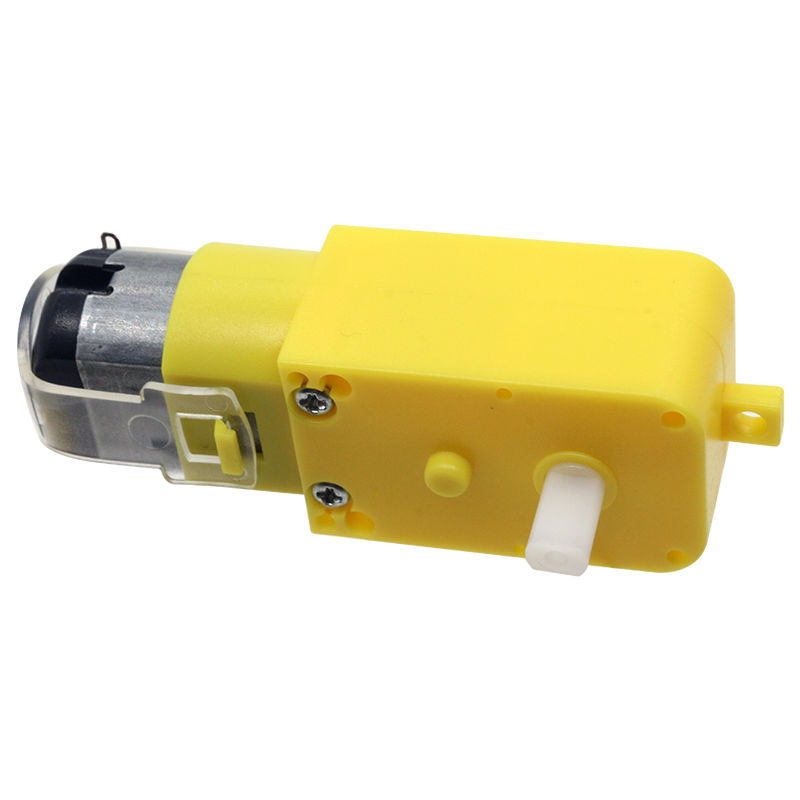
Resultado de imagen para motorreductor caracteristicasEn si, dispositivo de velocidad que contiene un reductor y un motor, la fuerza del motorreductor se debe al funcionamiento del reductor puesto que controla la fuerza empleada por el motor permitiendo controlar las cargas que va a usar. El tipo de motor se debe al reductor, clasificándolos en paralelos, perpendiculares y planetarios. Su utilización se emplea en la industria, donde en la carga de mercadería se moviliza, resumiendo en la movilización de múltiples objetos en los diferentes ámbitos y aumentando la información, en el transporte de maletas en aeropuertos.


SEW Eurodrive (2018) Motorreductor. Recuperado el 6 de agosto del 2018 en: https://www.sew-eurodrive.es/productos/motorreductores/getriebemotoren.html#was_ist_ein_getriebemotor

Práctica #1: ARDUINO + LDR

El pasado 02/08/2018, trabajamos actividades de inicio del tercer parcial, en la sección pagina del blog, añadimos un nuevo enlace de vizualizacion del nuevo archivo, que es "Creación", los pasos que seguimos para hacer esto: publicamos el archivo de creación en drive y en la parte de Incrustar, copiamos ese link que se muestra y lo pegamos en la parte de html del bloc, para poder poder el tamaño adecuado al inicio de lo que pegamos debe decir iframe, pues a su lado pusimos los valores de height="600" widht="600". Después comenzamos a crear un archivo en excel de drive, en el cual elaboramos una parte del cuadro de gantt, que nos dará apoyo a la hora de organizar nuestros tiempos para la correcta fabricación de la maqueta. Ya en la segunda hora, empezamos a hacer circuitos electrónicos usando una protoboard, leds, resistencias, foto-resistencias y un micro-controlador arduino. Siguiendo el modelo de la siguiente imagen sin el servomotor, conectamos los componentes y entramos a arduino para crear un código. 

Pusimos el pin A0 como entrada que reciba la información proporcionada por el ldr(cambios de luminosidad). Configuramos los baudios para la recepción y transmisión de la información de la placa arduino con el ordenador, 9600 es una velocidad estándar receptada por muchas computadoras.
Y en void loop, colocamos que se pueda leer los números que nos envía el ldr al arduino por medio de Monitor serie. 

Codigo:
void setup() {
  // put your setup code here, to run once:
pinMode(A0, INPUT);// PIN A0 COMO ENTRADA
Serial.begin(9600);// 

}

void loop() {
  // put your main code here, to run repeatedly:
Serial.println(analogRead(A0));// mostrar valores del pin A0
}


Bibliográfica: 
Arduino Playground (2018) Serial. Recuperado el 06 de del 2018 en: https://playground.arduino.cc/ArduinoNotebookTraduccion/Serial

Continuación:

El 13/08/2018 avanzamos en la primera hora clase en mecánica, donde ya con el poco tiempo pegamos la gran mayoría de paredes con silicona caliente, avanzando ya con el modelo el cual servirá de base para los componentes electrónicos. En la segunda hora seguimos con la practica anterior, configuramos el código y le añadimos más comandos para que este puede detectar el servomotor y la presencia del LDR. Para añadir el servomotor entramos a Archivo, ejemplos, servo, Sweep. Aperician unos comandos ya hechos por otras personas en el cual tomamos algunas partes para poder configurar nuestro servo como:
1)#include <Servo.h>
2) myservo.attach(9)}
3)myservo.write(180); 
Codigo completo:
#include <Servo.h>
Servo myservo; 
int foto;// declaracion de la variable llamada foto
int led=2;// declaracion de variable entera para almacenar el
          //pin del led
void setup() {
  // put your setup code here, to run once:
pinMode(A0, INPUT);// PIN A0 COMO ENTRADA
pinMode(led,OUTPUT);//PIN 2 como salida
myservo.attach(3); // Servomotor conectado al pin 3
Serial.begin(9600);// Para vizualizar en la pantalla los valores
myservo.write(0); // Inicia con el servotor apagado
}

void loop() {
  
foto=analogRead(A0);//asignando a la variable el valor que lee
Serial.println(foto); // se mostrara los valores del LDR en Monitor serial
if(foto>500) // si el LDR envia una cantidad menor que 500 se apagara
{
  digitalWrite(led,LOW);//apagar led
  myservo.write(90); // el servomotor girara en 90°
}
else // le dice al arduino que si la condicion primera no se cumple haga otra
{
digitalWrite(led,HIGH);//encender led
myservo.write(180); // el servomotor se movera en 180°
}
}


lunes, 30 de julio de 2018

Etapa C: Creación i

En el presente 30/07/2018, empezamos las 2 horas yendo para la sala de mecánica, en la cual pintamos con spray blanco las paredes ensambladas de madera para ya ir empezando, en si uno de los tres integrantes pintaba mientras los otros seguían ensamblando paredes con pegamento, avanzamos lo suyo, pero con respecto a la presentación que es del 27-31 de agosto no estamos quedando sin tiempo, las partes electrónicas ya debemos realizaras. Ideamos que nos separásemos yo guiándome a a sala de informática para ya ir haciendo las practicas y circuitos electrónicos de la casa.
En la segunda hora, ya en el aula de diseño, copiamos y compartimos 2 nuevos archivos que llenaremos en este parcial, el cuadro de Gantt y el archivo de Creación. El de creación lo colocamos en la sección paginas de cada bloc siguiendo los siguientes pasos:
  1. Publicamos el archivo de drive.
  2. Copiamos su dirección de Incrustar.
  3. Pegamos el link en html del bloc.
  4. Escribimos al lado de iframe "Height="600" Width="600" " para hacer mas grande la interfaz.
  5. Publicamos en la web
Después seguimos con la elaboración del cuadro de Gantt, donde escribimos la actividades realizadas en la clase de mecánica, apoyándonos en las entradas del bloc detallando el día de planificación y el de realización.
Resultado de imagen para creación pai

Ensamblado de Paredes

El 26 de julio del 2018, fuimos al taller de mecánica a seguir con la maqueta, pegamos parte de la ya cortadas paredes dejando un espacio para que se facilite pintar. Unas cuantas de limitaciones ya pudimos pegar de manera completa utilizando pegamento UHU,que pensamos que es una buena idea al ser de buena resistencia y no se nota al  ya estar pintado, el único inconveniente que le veo es que para que termine de pegar por completo tarda y el tiempo ahora es importante. Pienso que ahora hemos avanzado bastante y la forma de la casa cada vez se es visible, aun así, no podemos darnos el lujo de perder tiempo puesto que las presentaciones se asesinan. 
Resultado de imagen para pegamento uhu

Simulación de Voto Electrónico

El 23 de julio del 2018, nos dirigimos toda mi clase al laboratorio 2, donde hicimos una simulación de la forma en que votaríamos en para las elecciones presidenciales de la institución, la pagina tenia un diseño sencillo y era bien explicado el procedimiento a seguir, al poner el nombre de usuario ya podías votar seleccionando las casillas de cada candidato, presionando en ambos o dejar en blanco.
La primera y una pequeña parte de las 2 horas clase se fueron a causa de lo mencionado, la profesora menciono que los que tenían trabajos atrasados se tenían que quedar para completarlos, en fin fui solo mi persona a la sala de mecánica para trabajar pequeños detalles de las paredes de la casa, así como ventanas, puertas y caminos angostos (principalmente no pude hacer mas porque la tabla estaba en la sala de informática, laboratorio 1).

Resultado de imagen para voto electronico

domingo, 22 de julio de 2018

Práctica #1: Control de LED y Servo con LDR (83219)

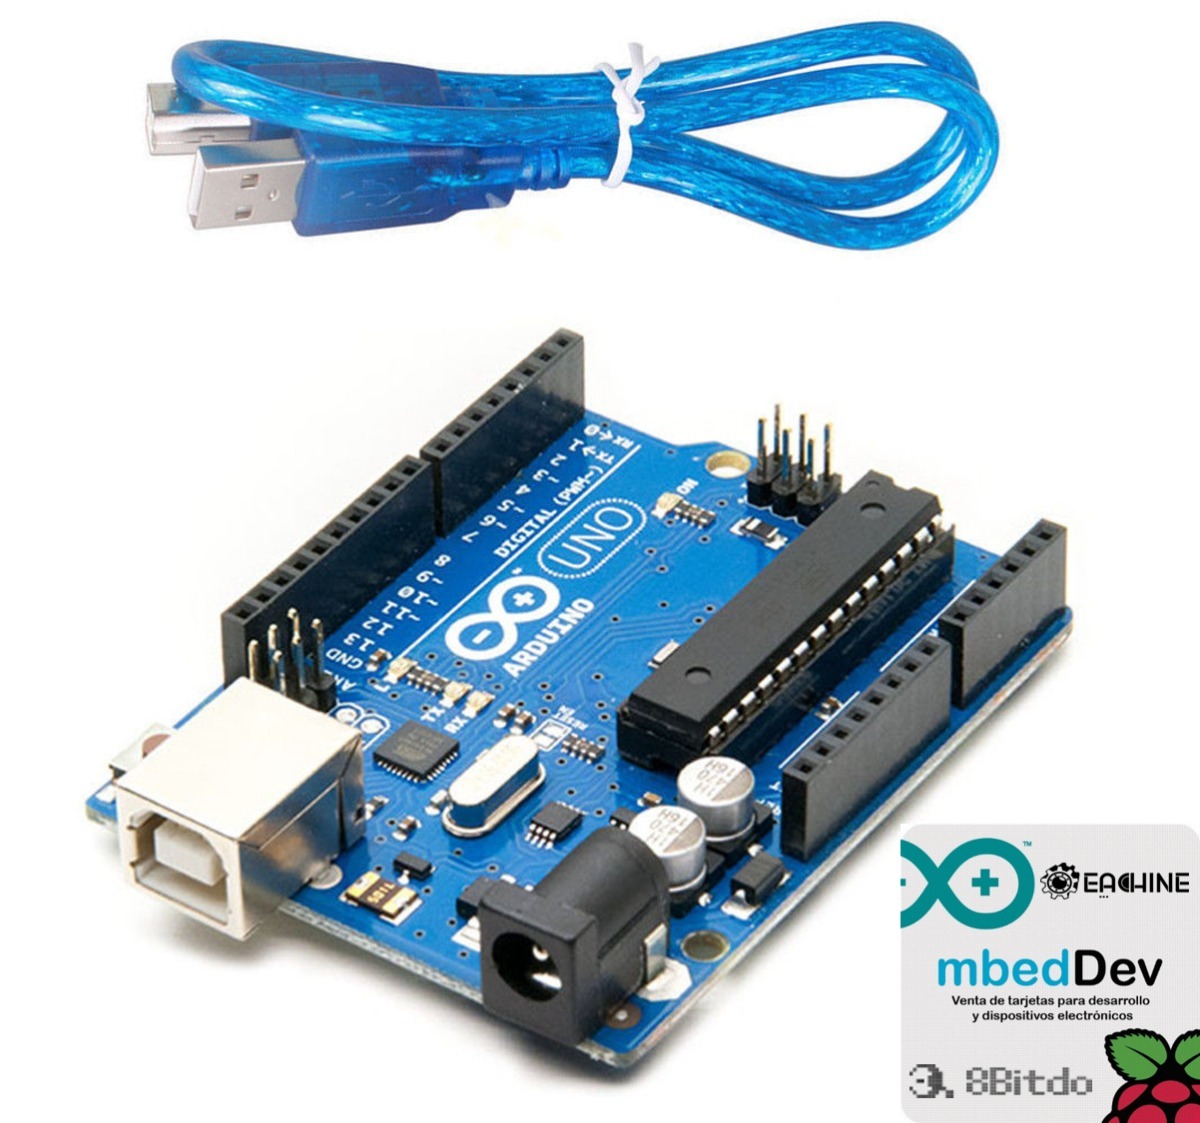
El pasado jueves 19 de Julio, iniciamos una practica de laboratorio donde retomábamos conceptos ya aprendidos en años posteriores; Como los unos de una protoboard: sirve para montar circuitos electrónicos divida por 2 sectores, 2 lineas están en cada longitud donde conectamos la electricidad para usar de fuente para los circuitos, las lineas de en medio funcionan en perpendicular a las de alimentación, como ejemplo al conectar un led en la pata cátodo (mas larga) es al positivo y con una resistencia para que no se queme junto con un cable al ánodo al negativo (220 homnios); como funcionan los circuitos electrónicos: la electricidad se crea en plantas de energía transmitida en baterías y enchufes, un servomotor sirve por medio de imanes que dan vueltas al llegarles electricidad, así los procesadores ayudan a la creación de un código que controlara un circuito; circuito eléctrico básico: se construyen con generadores y conductores, los tipos de circuito son paralelo aquel que tiene dispositivos en diferentes cables, en cambio los de serie usan mas de 2 dispositivos en un mismo cable donde la intensidad disminuye, hay materiales conductores que son metales, los aislantes no conducen la electricidad como madera y hule; circuito en serie y paralelo: los de serie están uno detrás del otro, los paralelos comparten los voltios pero el amperaje sera mayor;placa arduino: en medio esta el micro-controlador, los conectores usb nos permite mandar la información, tiene pines donde podemos conectar los dispositivos, podemos configurar los pines de forma digital(13) para que le envíe información o mandarla, los pines de analog in (6) sera sensible al enviar los pines, las entradas de uso común están la de 5 voltios, los gnd, 3 voltios.
Resultado de imagen para arduino uno